

Sistemul de direcție activă pentru puntea spate (AKC) – manevrabilitate, siguranță și confort într-un singur pachet
Mașinile moderne nu mai depind doar de motor și suspensie. Tot mai multe modele premium și SUV-uri noi folosesc un sistem rar întâlnit până acum un deceniu: direcția activă pentru puntea spate, cunoscută sub numele de AKC (Active Kinematics Control).
Practic, mașina nu mai virează doar din față. Roțile din spate devin parte activă din procesul de direcție. Nu mai sunt simpli pasageri care urmează traiectoria impusă de față. Rezultatul este o mașină mai ușor de manevrat în oraș. Și mult mai stabilă pe autostradă.
În acest articol tratăm principiul de funcționare, arhitectura hardware și integrarea electronică. Discutăm și beneficiile reale, limitările sistemului. Explicăm și ce presupune diagnosticarea unei defecțiuni la un vehicul echipat cu AKC.
Ce este, de fapt, sistemul AKC?
AKC este un sistem electromecanic. Modifică unghiul de convergență (toe angle) al roților din spate, în timp real. Corecția depinde de viteza vehiculului, unghiul volanului și dinamica de mers.
O punte spate clasică are roțile fixate geometric. Ele se mișcă doar odată cu suspensia — un efect pasiv, numit uneori „compliance steer”. La un vehicul cu AKC, lucrurile stau altfel. Roțile din spate primesc o comandă activă, independentă de acțiunea șoferului asupra volanului.
Sistemul funcționează în două regimuri distincte:
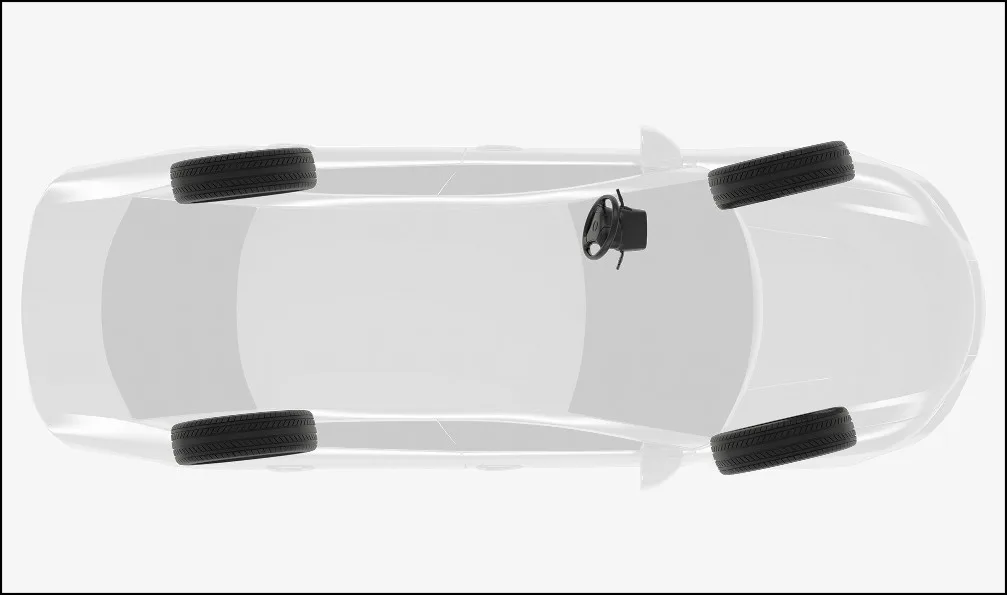
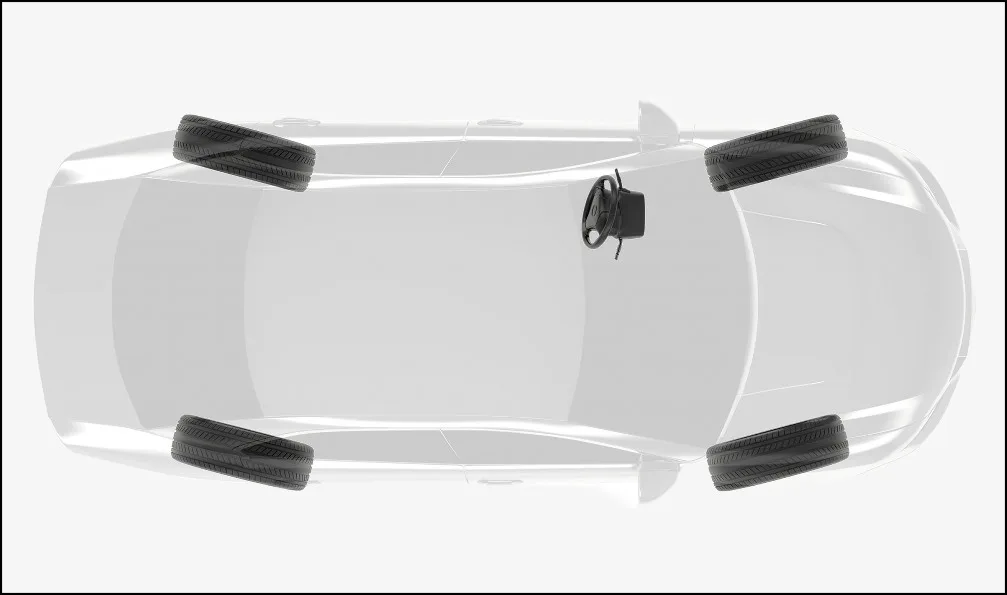
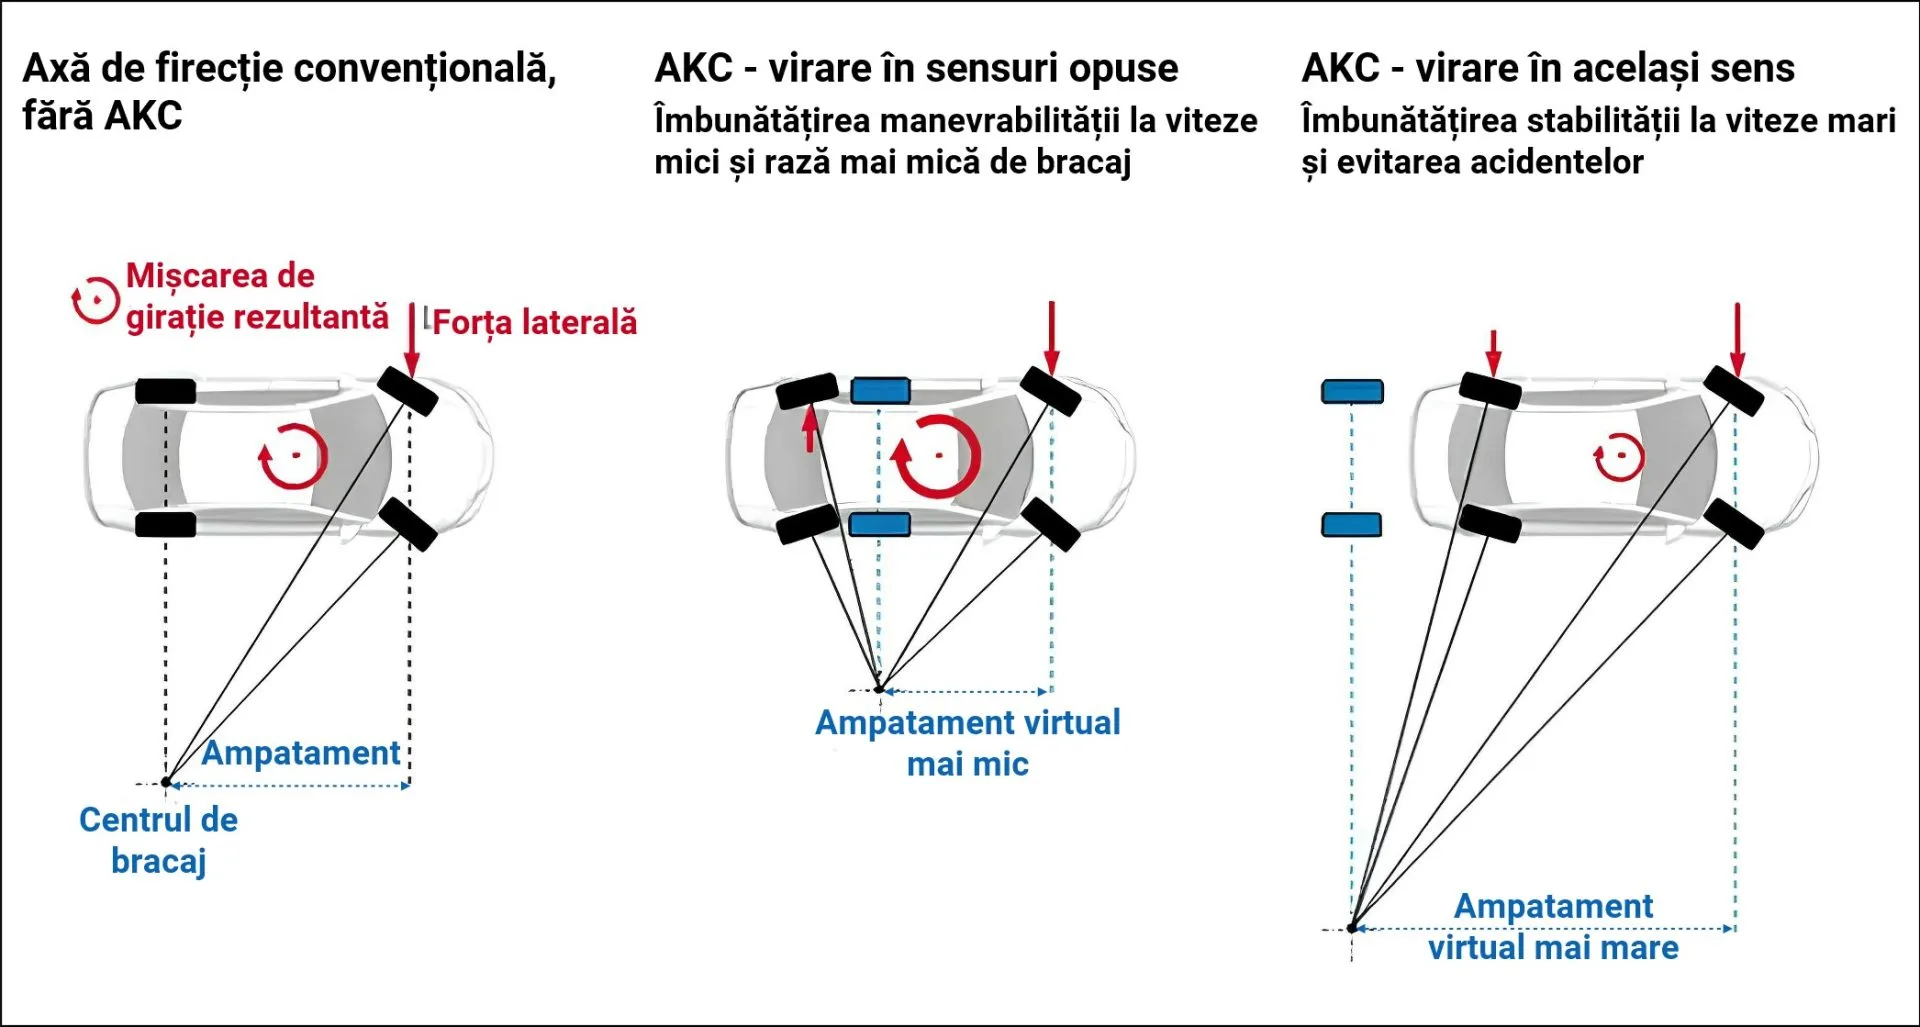
- La viteze mici (parcare, manevre în oraș, viraje strânse) — roțile din spate se rotesc în sens opus față de cele din față (fază opusă). Acest lucru scurtează raza de virare. E ca și cum ampatamentul mașinii ar fi mai mic decât în realitate.
- La viteze mari (autostradă, schimbare de bandă, manevre de evitare) — roțile din spate se rotesc în același sens cu cele din față (fază identică). Mașina se deplasează lateral mai controlat. Unghiul de derapaj (yaw) este mai mic, iar răspunsul e mai previzibil.
ℹ️ Notă tehnică: unghiurile de virare ale roților din spate sunt mult mai mici decât cele din față — de regulă între 1° și 5°. Valoarea variază în funcție de producător și model. Nu e vorba de o direcție simetrică față-spate, ci de o corecție fină a geometriei.
Tranziția între cele două regimuri nu se face brusc, la o singură valoare de viteză. Se face printr-o curbă de control continuă. Unitatea electronică o calculează în funcție de mai mulți parametri simultan: viteza vehiculului, viteza de rotație a volanului, accelerația laterală. La unele implementări intervine și presiunea din sistemul de frânare.
Arhitectura hardware a sistemului
Componentele principale
Un sistem AKC complet este format din:
- Senzor de unghi al volanului — trimite unității electronice informația despre intenția șoferului.
- Senzori de viteză a roților — de obicei preluați din bus-ul CAN comun cu ABS/ESP.
- Senzor de accelerație laterală și yaw rate — parte din modulul ESP, partajat cu AKC prin rețeaua de bord.
- Unitate electronică de control (ECU dedicat sau integrat) — calculează unghiul optim de convergență pentru fiecare situație.
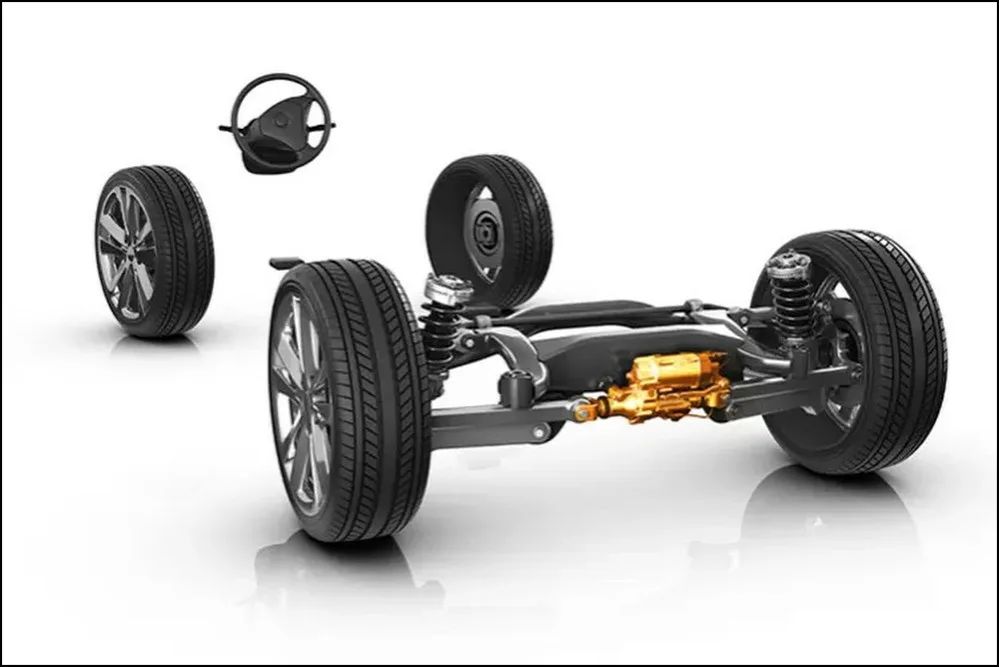
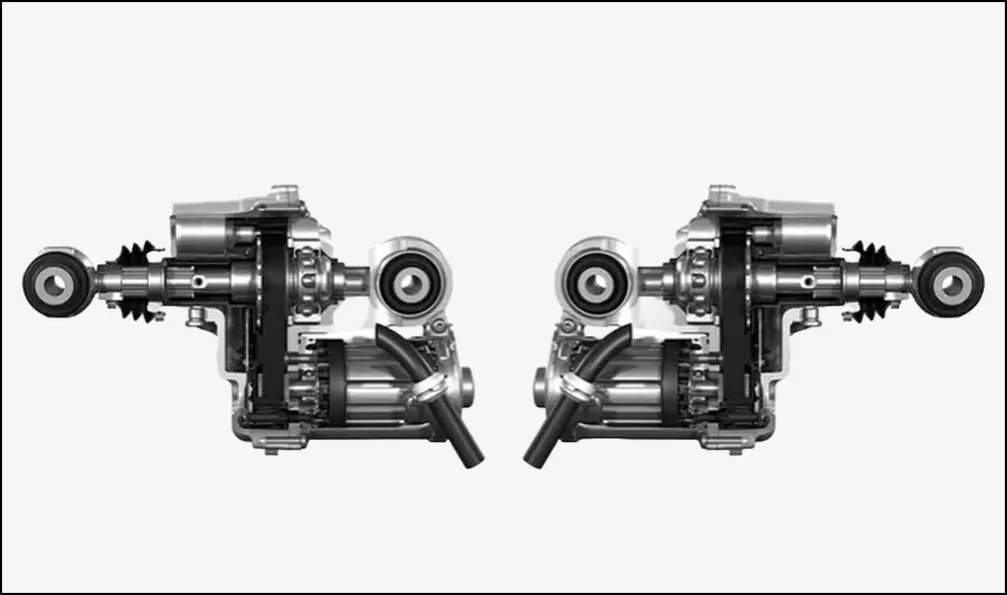
- Actuator(i) electromecanic(i) — motor electric cu șurub-melc sau tijă de acționare, montat pe puntea spate.
- Brațe de control (link-uri de direcție spate) — transmit mișcarea actuatorului către fuzeta roții.
Cele două variante constructive
Există două abordări principale în proiectarea sistemului:
- Actuator central (unic) — un singur motor electric acționează o bară transversală conectată la ambele brațe de control. Ambele roți din spate primesc simultan aceeași corecție de unghi, în oglindă. E soluția mai simplă și mai ieftină de produs. Oferă însă mai puțină flexibilitate.
- Actuatori dubli (independenți) — fiecare roată spate are propriul actuator electric, controlat individual de ECU. Arhitectura permite corecții asimetrice. De exemplu, un unghi diferit pe roata din interiorul curbei față de cea din exterior. E utilă pentru control de tracțiune fin și pentru torque vectoring.
                     ECU DIRECȚIE / AKC
                    (calculează unghiul optim)
                             |
        ______________________________________
       |                    |                  |
  Senzor unghi         Senzor viteză      Senzor yaw/
    volan                 roți           accelerație laterală
       |                    |                  |
       |____________________|__________________|
                             |
                    Comandă actuator(i)
                             |
              ___________________________
             |                            |
      Actuator STÂNGA               Actuator DREAPTA
             |                            |
      Brat de control              Brat de control
             |                            |
        Fuzetă roată spate         Fuzetă roată spate
Fizica din spatele sistemului: de ce funcționează
Într-un viraj clasic, doar roțile din față schimbă direcția vectorului de mișcare. Puntea spate rămâne pasivă, urmând traiectoria impusă de față. Asta generează un decalaj între traiectoria roților față și cea a roților spate. Decalajul crește odată cu lungimea ampatamentului.
Când roțile din spate se rotesc în fază opusă, la viteze mici, apare un efect util. Centrul instantaneu de rotație al vehiculului se apropie de centrul geometric al mașinii. Practic, mașina se comportă ca și cum ar avea un ampatament mai scurt. Raza de virare scade semnificativ. E un avantaj direct pentru limuzinele lungi sau SUV-urile mari, care altfel ar avea nevoie de mai mult spațiu pentru un viraj complet.
La viteze mari, situația se inversează. Rotirea roților spate în aceeași fază cu cele din față reduce unghiul de derapaj (yaw angle) al caroseriei, în timpul unei manevre bruște. Mașina „alunecă” mai puțin lateral. Reacționează mai rapid și mai previzibil la o corecție de direcție. Riscul de pierdere a controlului scade, de exemplu la evitarea unui obstacol apărut brusc pe bandă.
Cum variază unghiurile de virare între producători
Fiecare constructor a implementat propria variantă de tehnologie, sub denumiri comerciale diferite. Principiul de bază rămâne, însă, identic.
| Producător / Denumire comercială | Unghi maxim aproximativ | Tip actuator |
|---|---|---|
| ZF AKC (furnizor de componente, folosit de mai mulți OEM) | ~2,5° – 3° | Actuator central sau dublu, în funcție de client |
| BMW Integral Active Steering | ~3° | Actuator central |
| Porsche Rear Axle Steering | ~2,8° | Actuator dublu |
| Mercedes 4Matic+ Rear Axle Steering (variantă premium) | până la 10° pe unele modele | Actuator dublu |
| Audi all-wheel steering (dinamic) | ~5° | Actuator dublu |
| Renault 4Control | ~3,5° – 6°, în funcție de motorizare | Actuator central |
ℹ️ Notă tehnică: valorile din tabel sunt orientative. Pot varia între generații de model și pachete de echipare. Unghiul maxim disponibil este întotdeauna limitat electronic de ECU, în funcție de aderență și viteză.
Integrarea cu alte sisteme electronice de la bord
AKC nu funcționează izolat. Sistemul este integrat, prin rețeaua CAN, cu:
- ESP (Electronic Stability Program) — partajează senzorii de yaw și accelerație laterală. În situații de instabilitate, ESP poate suprascrie comanda AKC pentru a prioritiza siguranța.
- Sisteme de tracțiune integrală (xDrive, quattro, 4Matic) — corecția de convergență spate lucrează împreună cu distribuția de cuplu între roți, pentru un comportament dinamic coerent.
- Sisteme ADAS — la unele modele, camerele și radarele influențează agresivitatea corecției AKC, de exemplu într-o manevră automată de evitare a coliziunii.
- Sisteme de parcare asistată — la viteze foarte mici, unghiul de fază opusă este maximizat. Scopul e reducerea spațiului necesar pentru o parcare paralelă sau perpendiculară.
Beneficii reale în utilizarea zilnică
- Manevrabilitate urbană îmbunătățită. Raza de virare mai mică înseamnă viraje mai ușoare pe străzi înguste. Și parcări realizate din mai puține mișcări de volan-marșarier.
- Stabilitate sporită la viteze mari. Sistemul adaugă un strat suplimentar de siguranță activă. Mai ales în manevre de evitare bruscă a unui obstacol.
- Confort mai bun în conducerea asistată. În combinație cu alte sisteme de asistență, AKC contribuie la o traiectorie mai lină. Cu corecții mai fine ale volanului.
- Distanță de frânare redusă pe suprafețe cu aderență diferită (µ-split). Corecția fină a convergenței spate reduce tendința mașinii de a „trage” spre partea cu aderență mai bună, în timpul unei frânări puternice.
- Stabilitate crescută la tractare. Util pentru șoferii care remorchează o rulotă sau o remorcă. Oscilațiile laterale ale ansamblului tractat pot fi amplificate de o punte spate pasivă.
Limitări și provocări ale sistemului
Nimic nu este gratuit din punct de vedere tehnic. AKC aduce și o serie de compromisuri:
- Complexitate mecanică și electronică suplimentară — mai multe componente înseamnă mai multe puncte potențiale de defecțiune.
- Cost de reparație mai ridicat — un actuator defect sau un senzor de unghi decalibrat pot genera facturi de service mult mai mari decât la o punte spate clasică.
- Necesitatea calibrării după intervenții — orice lucrare la geometria roților spate, la brațele de control sau la senzorul de unghi al volanului impune o resetare a sistemului. Se face doar cu echipament specializat.
- Greutate suplimentară — actuatorii, cablajul și unitatea de control adaugă masă nesuspendată și suspendată. E un aspect relevant mai ales pentru vehiculele electrice, unde autonomia contează.
Diagnosticarea unui sistem AKC defect
Din perspectiva unui diagnostician mobil, un sistem AKC defect se manifestă de regulă prin:
- Martor de avarie pe bord specific direcției sau stabilității (simbol volan cu semn de exclamare, sau simbol direcție integrală, în funcție de producător).
- Zgomote de clichet sau bâzâit electric provenind din zona punții spate, la manevrele de parcare.
- Comportament instabil sau imprevizibil în viraje la viteză mare. Semn că sistemul a intrat în mod de siguranță („fail-safe”) și a blocat roțile spate în poziție neutră.
- Coduri de eroare specifice, stocate în modulul de direcție spate. Sunt vizibile doar cu un tester capabil de acces la module de șasiu, nu doar la motor.
Diagnosticarea corectă presupune conectarea la modulul de șasiu/direcție al vehiculului. Nu e suficientă citirea codurilor generice de motor. Pentru acest tip de lucrare, contează un tester cu acces extins la module și cu funcții bidirecționale. Trebuie să poată comanda actuatorul pentru un test activ. Și să permită procedura de calibrare a senzorului de unghi al volanului. Acest nivel de acces face diferența între o diagnoză corectă și una superficială.
⚠️ AVERTISMENT: nu resetați și nu recalibrați niciodată un sistem AKC fără procedura corectă de aliniere a roților din spate în poziție neutră mecanică. O calibrare făcută pe o geometrie deja greșită va „salva” o poziție de zero eronată. Mașina va vira asimetric, chiar și cu sistemul funcțional din punct de vedere electronic.
Pentru acest tip de diagnoză extinsă, echipamente precum THINKCAR THINKSCAN 689BT oferă acces la modulele de șasiu. Au și funcții bidirecționale utile pentru testarea preliminară a actuatorilor de direcție spate. Sunt un pas bun înainte de a trimite mașina către un specialist echipat cu tester de fabrică, pentru calibrarea finală a senzorului de unghi.
Concluzie – merită sistemul AKC?
AKC aduce beneficii palpabile în orice scenariu de conducere. De la traficul aglomerat al orașului, până la manevrele de urgență de pe drumurile naționale. Sistemul schimbă fundamental modul în care șoferul interacționează cu mașina. Oferă un compromis reușit între manevrabilitate la viteză mică și stabilitate la viteză mare.
Complexitatea suplimentară are, însă, un preț. Costuri de reparație mai ridicate și necesitatea unei diagnoze corecte, cu echipament capabil de acces la modulele de șasiu. Pentru cine cumpără o mașină echipată cu acest sistem, cunoașterea principiului de funcționare ajută. Ajută la înțelegerea corectă a simptomelor unei eventuale defecțiuni. Și la evitarea unor reparații incomplete sau greșit direcționate.
✍️ Autor: Bejenaru Alexandru Ionut – [email protected]
🔗 Link intern: https://diagnozabam.ro/sfaturi
Recomandare: Cauți un tester auto profesional cu funcții avansate bidirecționale și diagnoză completă pe toate sistemele? Folosește codul DIAGNOZABAM pentru 10% reducere.
Notă de transparență: Acest link este de afiliere. Dacă cumperi prin el, prețul tău rămâne neschimbat (0 lei în plus), dar susții proiectul nostru. Vezi Ofertă Thinkcar →